La mano robótica de Zúrich camina sobre sus propios dedos

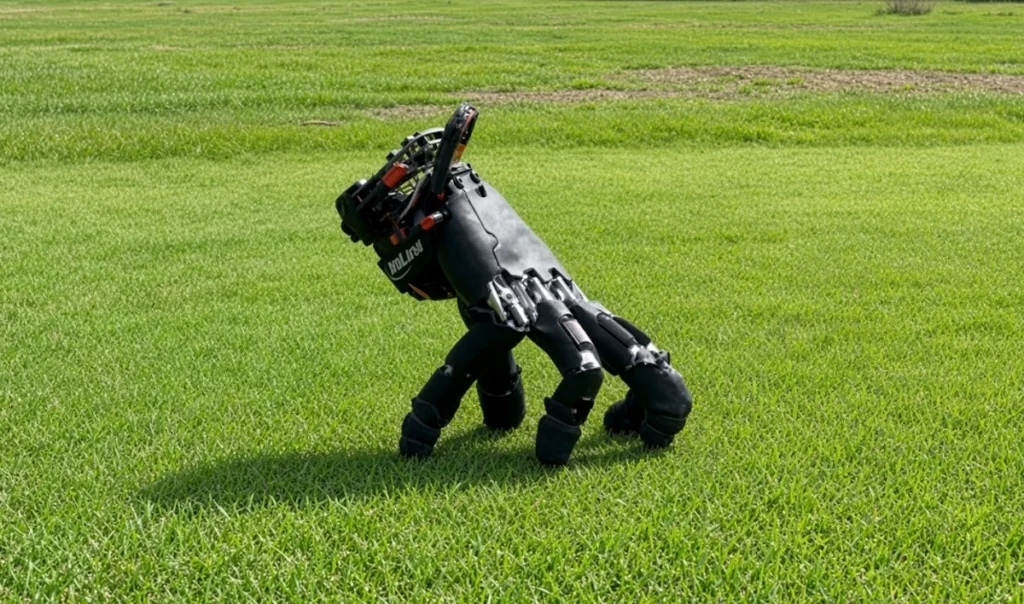
Correr en lugar de agarrar
Dennis Lenz
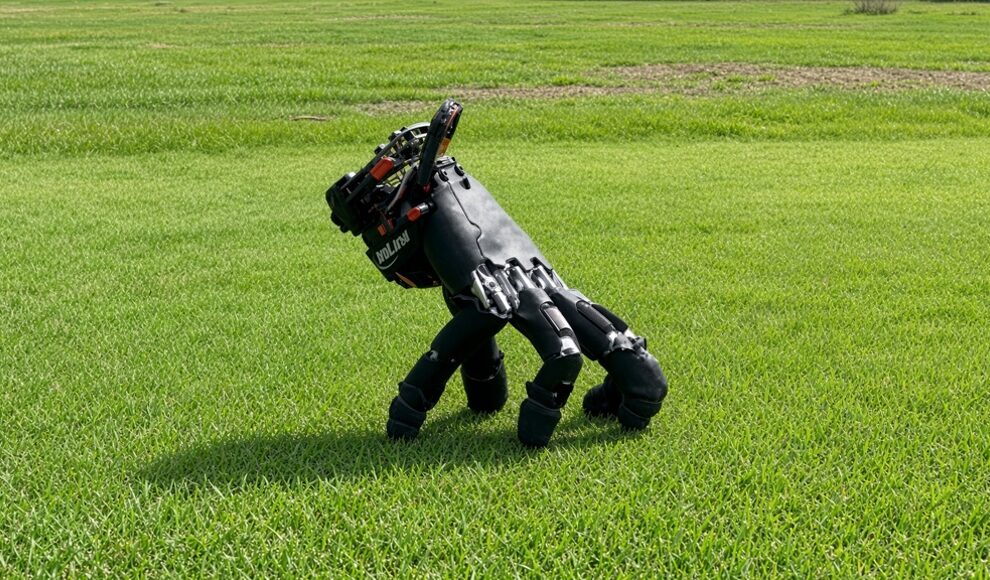
(Imagen simbólica) Investigadores del Soft Robotics Lab de ETH Zurich han enseñado a una mano de robot disponible comercialmente a caminar sobre sus dedos. La mano lleva en su espalda el ordenador, el sensor y la batería y se mueve sin cables. Puede presionar botones, empujar objetos pequeños y volver a levantarse después de una caída. Esto lo aprendió de miles de simulaciones por computadora.
(Foto: © ETH Zúrich)
Investigadores de la ETH Zurich han enseñado a caminar a una mano robótica. La mano de cinco dedos se mueve sobre la mesa con las yemas de los dedos, presiona teclas, empuja objetos pequeños y se levanta de forma independiente después de una caída. Lleva la computadora, el sensor de movimiento y la batería en el dorso de su mano; Todo el sistema pesa 818 gramos y no requiere cable. La mano aprendió a caminar en miles de simulaciones por computadora.
Las manos robóticas generalmente están diseñadas para agarrar objetos y están unidas al extremo de un brazo robótico. El brazo determina hacia dónde va la mano. Este principio alcanza sus límites en espacios estrechos, por ejemplo cuando una mano tiene que pasar por una abertura estrecha o manipular algo en una carcasa torcida que el brazo no puede alcanzar. La idea de Zurich: una mano que puede moverse sola podría ser colocada cerca por un robot más grande, moverse con los dedos hasta el objetivo, completar una tarea allí y luego ser recogida nuevamente. No necesitaría su propio impulso porque los propios dedos sirven como piernas. Los investigadores citan específicamente como modelo a la famosa mano que corre de las series de televisión y películas sobre la familia Addams. Un equipo dirigido por Amirhossein Kazemipour, Hehui Zheng y Robert Katzschmann del Soft Robotics Lab de ETH Zurich ha implementado ahora este concepto con una mano robótica disponible en el mercado.
Los investigadores utilizaron una mano derecha disponible comercialmente del fabricante WUJI con cinco dedos y 20 articulaciones motorizadas, cuatro por dedo. Dejaron sin cambios los dedos y el control de la mano. Colocaron un módulo con una pequeña computadora, un sensor de movimiento y una batería en el dorso de la mano para que la mano ejecute sus propios programas de control y se desplace sin cables. El trabajo descrito apareció como una publicación previa en el servidor de preimpresión arXiv de Soft Robotics Lab y aún no ha sido revisado por los revisores. La dificultad radica en la estructura de la mano humana. A diferencia de las piernas de un robot andante de cuatro patas, los dedos tienen diferentes longitudes, el pulgar está desplazado hacia un lado y tiene un rango de movimiento completamente diferente, y la palma está en ángulo cuando la mano descansa sobre sus dedos.
¿Por qué la mano del robot seguía inclinándose?
Esta asimetría hace que caminar con los dedos sea un problema complicado. Si la mano levanta un dedo para dar un paso, un punto de apoyo desaparece y los dedos restantes tienen que absorber el peso para que la mano no se vuelque. Lo mismo se aplica cuando un dedo presiona una tecla o empuja un objeto: incluso entonces los otros dedos tienen que mantener el equilibrio. En los primeros intentos, la mano seguía inclinándose. Un grupo de investigación de ETH Lausanne resolvió el problema en un proyecto similar haciendo que todos los dedos tuvieran la misma longitud. Sin embargo, los investigadores de Zurich quisieron deliberadamente hacer que una mano funcionara como la humana, porque los dedos de diferentes longitudes y el pulgar extendido ofrecen ventajas a la hora de agarrar y manipular objetos cotidianos. Una mano que pudiera correr y agarrar con destreza sería más versátil que una máquina para correr basada exclusivamente en los dedos.
Miles de intentos en la simulación.
Para resolver el problema, los investigadores utilizaron el aprendizaje por refuerzo, un método de aprendizaje automático en el que un programa aprende mediante prueba y error y es recompensado por el comportamiento deseado. Tenían miles de manos virtuales practicando al mismo tiempo en el entorno de simulación Isaac Lab de NVIDIA. La simulación se adaptó cuidadosamente a la mano real para que lo aprendido pudiera transferirse posteriormente al dispositivo real. Una red neuronal evalúa continuamente los ángulos de las articulaciones, la inclinación y la velocidad de rotación de la mano, así como la última orden recibida, y a partir de ello determina las siguientes posiciones objetivo para las 20 articulaciones. Los investigadores basaron la recompensa en guiar las yemas de los dedos hacia puntos específicos en relación con la mano. Este enfoque resultó ser significativamente más rápido que las recompensas habituales que ofrecen los robots de cuatro patas. La red decide por sí misma qué dedo levanta, hasta dónde llega y cómo los dedos restantes mantienen la mano por encima del suelo.
Presiona botones, empuja, levántate
En el mundo real, la mano luego se arrastraba sobre varias superficies, presionaba teclas, empujaba pequeños objetos frente a ella y encontraba el camino de regreso a sus dedos después de las caídas, todo con los mismos dedos sobre los que camina. En una demostración incluso golpeó una pequeña pelota de golf, como informa el portal tecnológico Hackster.io. El hecho de que los investigadores no hayan modificado los dedos ni el control de posición incorporado de la mano es importante en la práctica. Muestra que una mano de robot estándar se puede convertir en una máquina en funcionamiento utilizando únicamente software, sin ningún hardware nuevo. En principio, el método también podría aplicarse a otras manos de robots. El Soft Robotics Lab de Katzschmann lleva años investigando manos robóticas con apariencia humana y su control mediante inteligencia artificial.
Uso en espacios reducidos
Los investigadores ven aplicaciones concretas principalmente donde un brazo robótico no puede llegar. Una mano corriente podría operar interruptores, mover piezas o realizar inspecciones en máquinas, gabinetes de control u otros entornos confinados. También sería posible utilizarlo en viajes espaciales o en misiones de rescate, donde pequeños robots móviles tienen que penetrar en zonas de difícil acceso. Hasta entonces, sin embargo, aún queda mucho trabajo por hacer. Hasta ahora, la mano se ha movido sobre superficies relativamente planas y su batería limita la duración de su uso. Además, en una aplicación real debe poder encontrar de forma fiable el camino de regreso a su punto de partida y ser recogido nuevamente por un robot más grande. Los investigadores ven su trabajo como una prueba de que una mano similar a la humana puede combinar locomoción y manejo con los mismos dedos. Una idea del cine y la televisión se ha convertido en un prototipo funcional que da sus primeros pasos en la mesa del laboratorio.
arXiv, Dedos como piernas: aprendizaje de locomoción y manipulación autónoma con una mano antropomórfica (Soft Robotics Lab, ETH Zurich, septiembre de 2026)
Si quieres conocer otros artículos parecidos a La mano robótica de Zúrich camina sobre sus propios dedos puedes visitar la categoría Tecnología.
Deja una respuesta
Lo siento, debes estar conectado para publicar un comentario.
Otras noticias parecidas